AI领域创新实践获国际学术组织关注。10月21日,中科
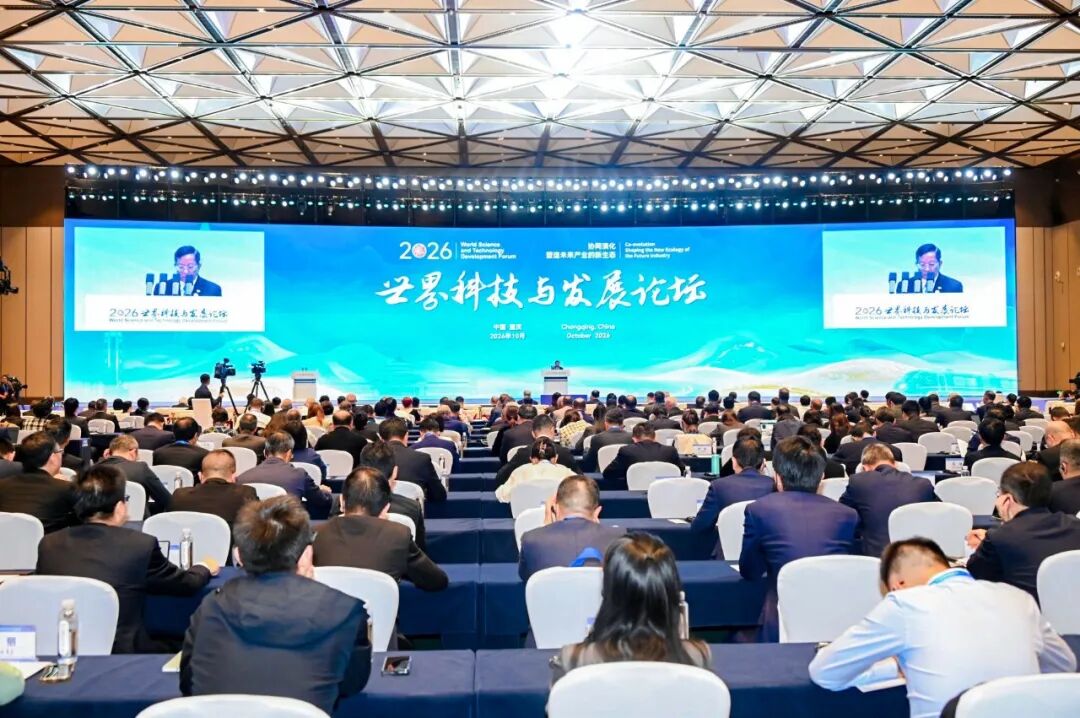
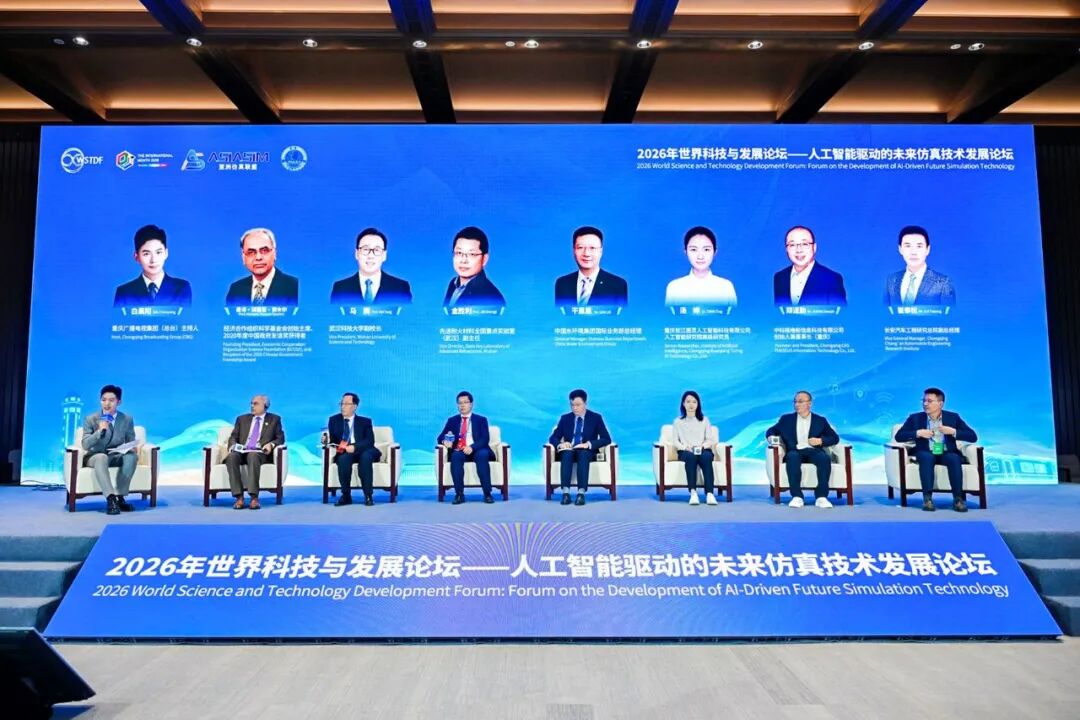
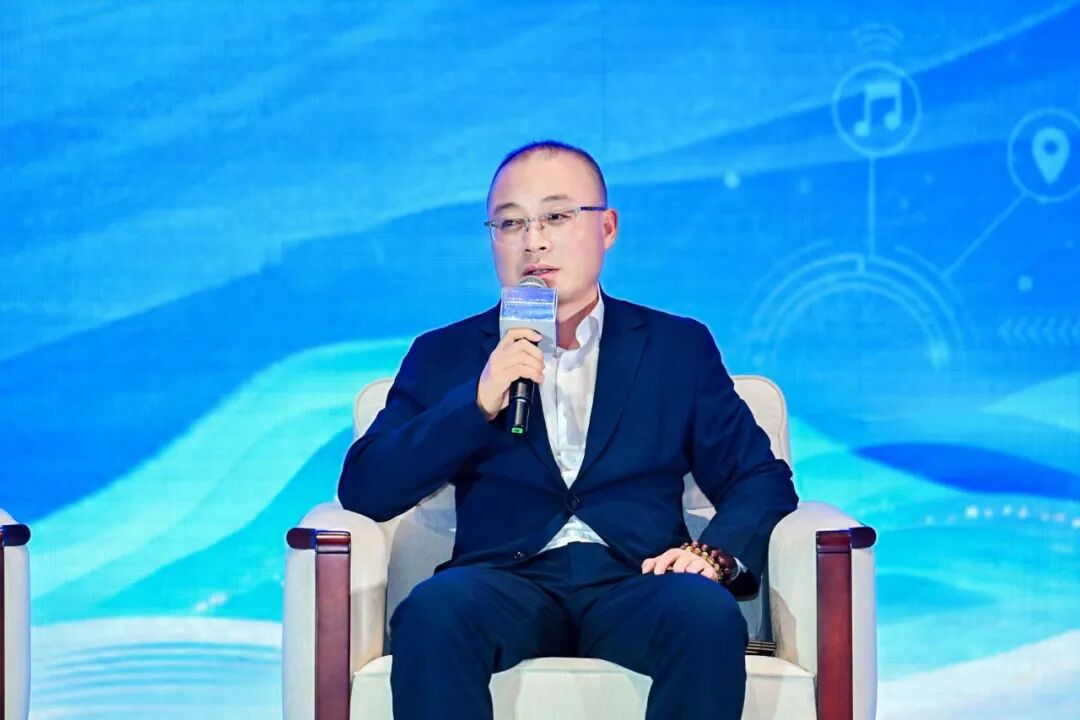
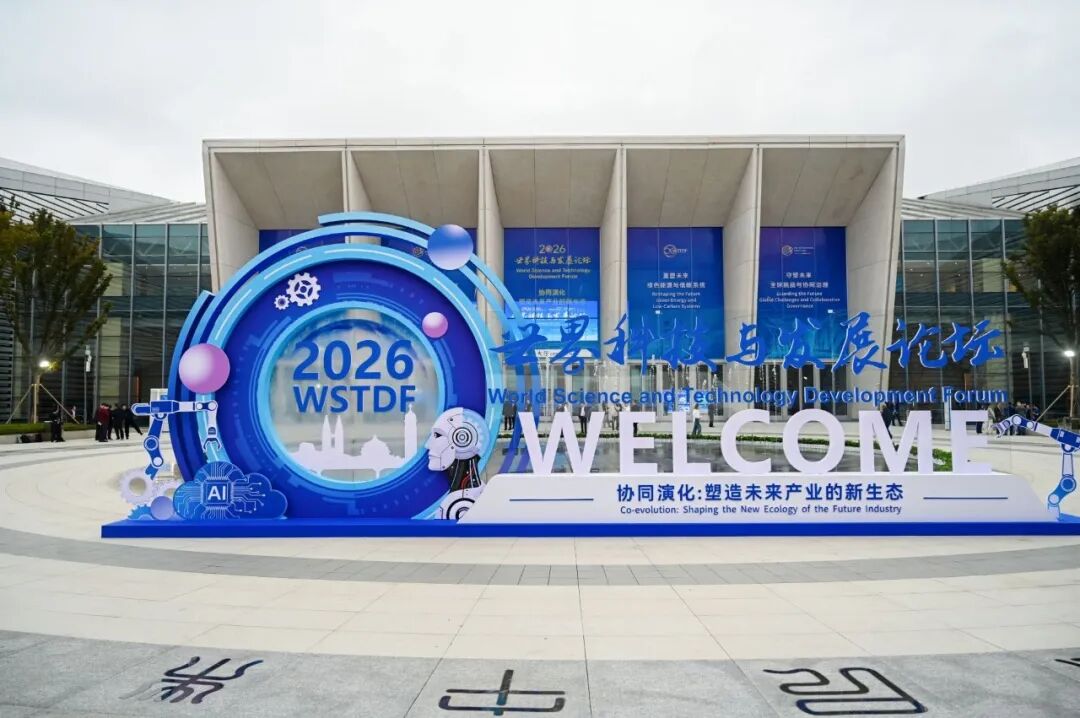
摇橹船创始人郑道勤受邀出席2026世界科技与发展论坛,并参与大会核心讨论,与国内外专家共话AI技术的可信验证。
本次论坛由中国科协主办,汇集了近40个国家和地区的院士专家及企业代表。会上,郑道勤与来自经济合作组织科学基金会、长安汽车工程研究总院等机构的嘉宾,围绕“从智能走向可信”这一主题展开深入探讨。
作为长期致力于智能感知技术产业化的企业家,郑道勤结合中科
摇橹船推动AI技术在智能制造等关键领域落地的多年实践,阐述了人工智能走向"可信"必须直面的课题。他指出,当前虚拟仿真主要依赖图像、视频等二维数据,这一数据形态本身就框定了它的能力瓶颈与物理极限。中科
摇橹船提出,以7D时空张量信息(XYZ三维坐标+RGB外观语义+T时间动态)作为虚拟仿真的数据基底,在源头实现空间、外观与时间的统一。这将从根本上重构虚拟仿真的技术路径,进而决定物理AI感知底座该如何构建。围绕这一路径,中科
摇橹船正加快构建从感知终端、数据底座到训练平台的完整基础设施。
那该如何打破数据瓶颈,筑牢物理AI“可信”之基?郑道勤向与会嘉宾分享了中科
摇橹船的破局之道。
把握大势:语言模型领先,不等于物理AI自然领先。 语言模型、图像视频模型发展迅速,一个重要原因在于人类已积累海量文字、图片和视频数据。但具身智能、物理AI面对的是三维空间乃至时间维度的真实物理世界,仅靠二维图像“看图说话”远远不够。物理AI要落地,需要的正是空间位置、外观语义、光的角度等更丰富的空间物理信息,而这恰恰是当前数据积累中最薄弱的一环,也成为物理AI规模化落地的关键约束。
直面瓶颈:仿真不可或缺,但不能替代真实数据验证。 仿真数据在训练环节具有重要价值,可以显著降低训练成本,是模型训练的重要手段。但仿真也有短板:时空信息易丢失,长尾场景难以复现,物理场景难以真实还原。特别是基于一维、二维数据做空间仿真,失真率和“孔洞幻觉”较高,故而越难获取的数据,越难以通过仿真高保真复现。
创新破题:以空间计算智能成像获取空间张量真值数据。 中科
摇橹船提出空间计算智能成像路径,改变传统“先感知、再计算”的逻辑,探索“先空间计算、再成像感知”。公司自研的空间张量传感器通过一条光路、一个物理信号、一台传感器,解析全光七维信息,形成天然对齐的空间张量数据,省去传统2D视觉、深度相机、激光雷达、毫米波雷达等多源异构数据对齐、标定、融合、判定等环节。可大规模、低成本、高效率获取宝贵的空间张量真值数据,降低训练门槛,提升仿真世界重构的有效性、准确性和模型可信度,为物理AI、具身大模型和机器人本体部署提供感知底座。
作为国家级专精特新重点“小巨人”企业,中科
摇橹船依托“高时间分辨的空间计算智能成像”技术,构建起“硬件—数据—平台”的三层增长引擎。
目前,公司的工业AI视觉装备、复合机器人及特种感知产品已深入汽车制造、半导体等核心场景,仅汽车制造全工艺累计落地达300万+台。这些真实、高频的产业现场,成为了中科
摇橹船最具价值的真值数据来源。
按照中科
摇橹船的战略规划,公司正稳步推进“三步走”:建设分布式数据基地,降低感知成本;依托采集的真实数据与仿真技术,建设物理AI训练场,将真实数据转化为仿真、训练、验证与评测能力;最终实现“7D传感器+轻量化时空模型”的软硬一体形态。
从硬件感知到数据资产,再到物理AI底座,中科
摇橹船始终致力于解决最底层的“数据从哪来、怎么用、如何信”的问题。
未来,公司将继续以物理世界感知为起点,与全球伙伴共建可信、高效的物理AI新生态。
物理AI要落地,真实数据更不可缺。以空间张量感知夯实数据底座,以真实真值守住验证底线,才能推动具身智能和物理AI从“看起来很美”走向“用起来可靠”,为产业高质量发展提供坚实支撑。